GMSL2-Serializer/Deserializer-Unterstützung mit Multi-Kamera-Erfassung und Link-Diagnose
Realisierung von Dual-Kamera-MIPI-CSI-2-Pipelines über große Distanzen per Koaxialkabel inklusive Eye-Mapping- und Link-Margin-Diagnose direkt auf dem Zielsystem auf PHYTECs phyBOARD-Pollux.
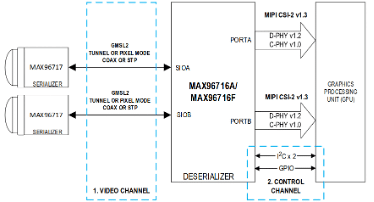
GMSL2-SerDes-Architektur. Diagramm bereitgestellt von Norik.
Kunde
PHYTEC, ein Anbieter von Embedded-Hardware und System-on-Modules für Industrie- und IoT-Produkte. Technische Partnerschaft sowie BSP- und Treiberentwicklung auf dem phyBOARD-Pollux mit NXP i.MX8M Plus.
Problem
Kameramodule in Industrie- und Robotikanwendungen sind häufig weit entfernt vom Host-SoC montiert – hinter Verkleidungen, an beweglichen Armen oder verteilt im System –, während direkte MIPI-CSI-2-Verbindungen nur für kurze Kabellängen ausgelegt sind. Um diese Distanz ohne Einbußen bei Bildqualität oder Signalintegrität zu überbrücken, ist eine Serializer/Deserializer-(SerDes-)Lösung erforderlich. Das Linux-Kernel-Treiber-Ökosystem für GMSL2-SerDes-Pipelines ist jedoch fragmentiert: Die Upstream-Unterstützung ist unvollständig, und Herstellertreiber erfordern umfangreiche Anpassungen, um mit bestimmten Kamerasensoren und SoC-Plattformen zuverlässig zusammenzuarbeiten.
Lösung
Norik entwickelte eine vollständige GMSL2-Kamera-Pipeline für das phyBOARD-Pollux von PHYTEC, mit der Kameramodule über ein einziges Koaxialkabel mehrere Meter vom SoC entfernt platziert werden können. Im Mittelpunkt stand das Paar aus dem Deserializer MAX96716F und dem Serializer MAX96717F von Analog Devices, über das MIPI-CSI-2-Daten über GMSL2-Verbindungen übertragen werden.
Treiber für beide SerDes-Bausteine waren noch nicht im Upstream-Linux-Kernel enthalten. Norik portierte die neuesten Treiberversionen aus der Kernel-Mailingliste zurück (Backporting), integrierte sie und erweiterte sie um mehrere für den Produktionseinsatz erforderliche Funktionen: gleichzeitige Dual-Kamera-Erfassung (Sony IMX462 und ON Semiconductor AR0144) über einen einzigen Deserializer mit unabhängiger Media-Pipeline-Konfiguration pro Port; Auslesen des On-Chip-ADC und der Temperatur vom Serializer für Zusatzsensorik und thermische Diagnose sowie konfigurierbare Forward Error Correction (FEC) mit Live-Statusrückmeldung und einem dedizierten Tool zur Überwachung der Verbindungsqualität. Zudem wurden gezielte Korrekturen an den Sensortreibern AR0144 und IMX462 beigesteuert, um einen einwandfreien Betrieb im Kontext der GMSL2-Pipeline sicherzustellen.
Darüber hinaus implementierte Norik GMSL2-Link-Diagnosetools direkt auf dem Zielsystem, darunter einen Eye-Mapping-Algorithmus zur Visualisierung von Signal-Augendiagrammen und einen Link-Margin-Algorithmus zur Quantifizierung der verfügbaren Rauschmarge auf jedem GMSL2-Link. Mit diesen Tools lässt sich die Verbindungsqualität ohne externe Laborgeräte bewerten und optimieren.
Die Lösung wurde als integrierter Yocto-Layer ausgeliefert – einschließlich Device-Tree-Overlays, udev-Regeln für stabile Gerätenamen, Skripten zur Pipeline-Konfiguration und anwenderorientierter Dokumentation.
Eingesetzte Technologien
Benötigen Sie ein ähnliches Kamera- oder SerDes-Enablement?
Wenn Sie GMSL2-Links oder Multi-Kamera-Pipelines auf i.MX integrieren oder kundenspezifische Kernel-Treiber in einem Yocto-BSP benötigen – wir unterstützen Sie gerne.